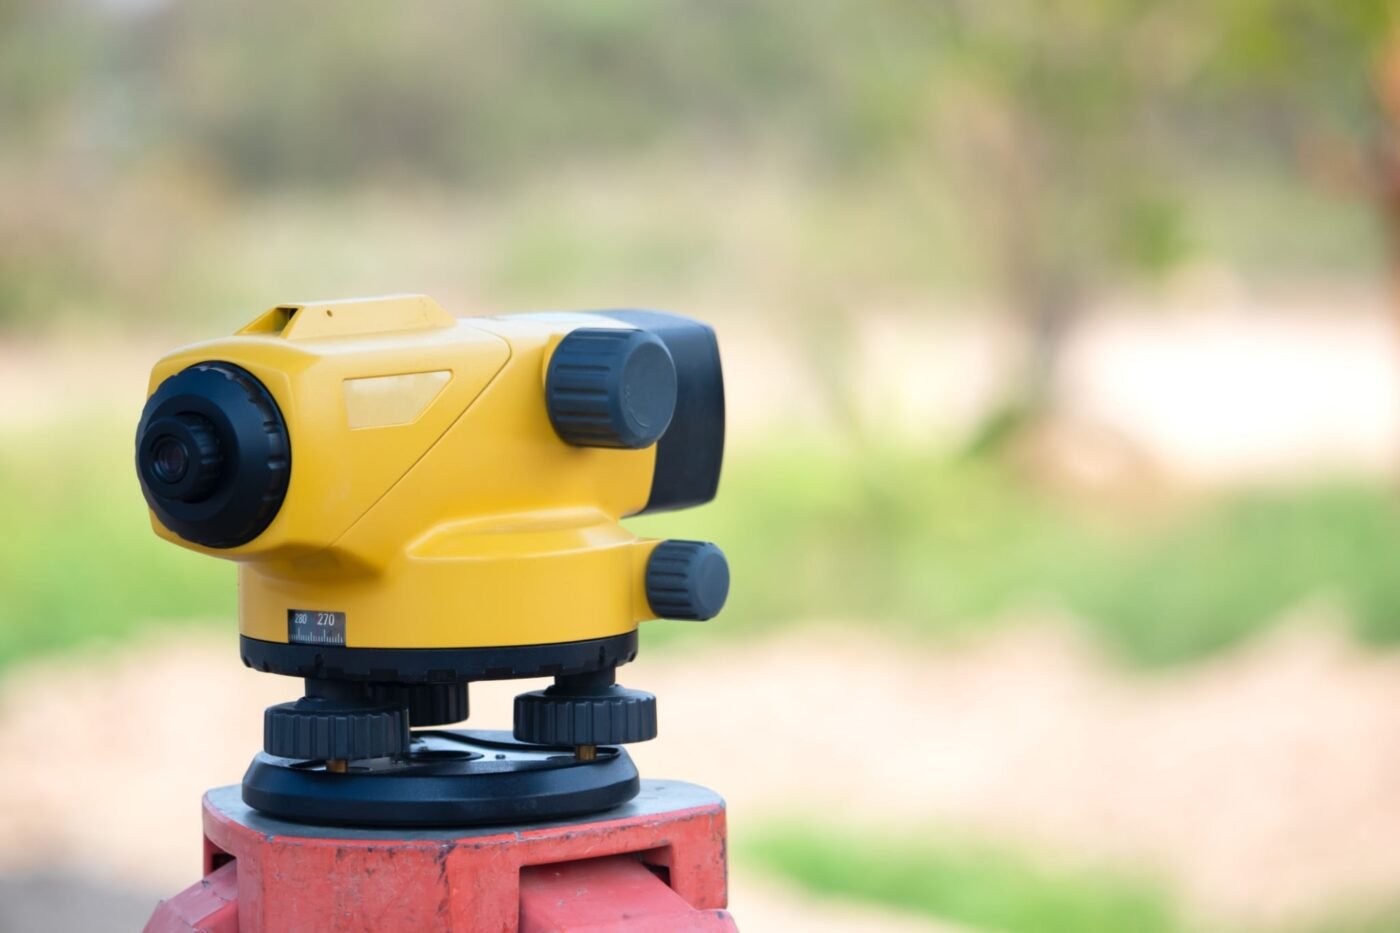
دليلك العملي: كيف تتأكد من صحة أفقية جهاز الميزان (Auto Level) قبل بدء العمل؟
خطوة بخطوة للمهندس المحترف.. كيف تتأكد بنسبة 100% من صحة أفقية جهاز الميزان (Auto Level) قبل البدء في أعمال الرفع أو التوقيع؟ تعرف على الاختبار السريع لميزان التسوية الدائري، والاختبار الدقيق المعروف بـ Two-Peg Test لضما…

لضمان دقة العمل المساحي في أي مشروع، لازم نكون متأكدين بنسبة 100% من صحة أفقية جهاز الميزان (Auto Level) قبل ما نرفع أو نوقع أي منسوب. أي خطأ بسيط في الأفقية ممكن يؤدي لتراكم أخطاء بمقدار سنتيمترات، وده كفيل إنه يعمل مشاكل كبيرة في حسابات الكميات أو تنفيذ الأساسات.
> تنبيه هام للعمل الميداني: لا تبدأ أبداً في أعمال صب الخرسانات أو تسويات الحفر والردم (Grading) بجهاز ميزان استلمته للتو من شخص آخر أو تعرض لصدمة خفيفة، دون إجراء هذه الاختبارات السريعة أولاً.
# الاختبار السريع: مراجعة فقاعة ميزان التسوية (Circular Bubble)
أول خطوة وأسهلها في الموقع هي التأكد من ضبط ميزان التسوية الدائري. الفكرة هنا مش بس إنك تضبط الفقاعة في المركز، الأهم هو إنك تتأكد إنها بتفضل في المركز مهما لفيت الجهاز.
- بنضبط أفقية الجهاز بالطريقة المعتادة باستخدام مسامير التسوية (Foot Screws) لحد ما تيجي الـ Circular Bubble في المركز تماماً.
- بنلف الـ Auto Level بزاوية 90 درجة، وبعدين 180 درجة، وأخيراً 360 درجة.
- في كل لفة، عينك على الفقاعة؛ لو فضلت ثابتة في الدائرة، يبقى الجهاز سليم ومضبوط.
- لو اتحركت بره المركز في أي اتجاه، ده معناه إن الجهاز محتاج معايرة (Calibration) لمسامير الفقاعة نفسها.
# الاختبار الدقيق: اختبار الوتدين (Two-Peg Test)
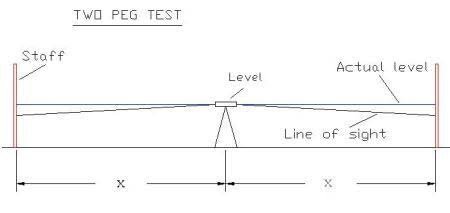
حتى لو كانت الـ Circular Bubble مضبوطة تماماً، ممكن يكون فيه ميل داخلي غير مرئي في خط النظر (Line of Sight) الخاص بالعدسة. عشان كده، بنلجأ لاختبار الـ Two-Peg Test عشان نتأكد من تطابق خط النظر الفعلي مع الخط الأفقي.
- الخطوة الأولى (تثبيت الأوتاد): بنختار أرض مسطحة ونثبت وتدين (A و B) المسافة بينهم حوالي 50 لـ 60 متر. بعدين بننصب الـ Auto Level في المنتصف تماماً (على مسافة متساوية من الوتدين).
- الخطوة الثانية (أخذ القراءات من المنتصف): بنوجه الجهاز على القامة (Staff) عند الوتد A ونسجل القراءة، وبعدين نوجه على الوتد B ونسجل القراءة. فرق المنسوب بين القراءتين هنا بيكون هو *فرق المنسوب الحقيقي والدقيق*، لأن أي خطأ في خط النظر هيلغي نفسه لتساوي المسافات.
- الخطوة الثالثة (نقل الجهاز): بننقل الـ Auto Level وننصبه قريب جداً من الوتد A (على بعد حوالي متر أو اتنين بحيث تقدر تقرأ القامة بوضوح).
- الخطوة الرابعة (حساب الخطأ): بناخد قراءة جديدة على A، وبناءً على *فرق المنسوب الحقيقي* اللي حسبناه في الخطوة التانية، بنحسب *القراءة الصحيحة المفترضة* للوتد B. بعد كده بنوجه الجهاز للوتد B وناخد قراءة فعلية.
> النتيجة والخلاصة: لو القراءة الفعلية على B مطابقة (أو بفرق 1-2 ملليمتر مسموح بيهم) للقراءة المفترضة، يبقى خط النظر سليم والجهاز جاهز للعمل. لو الفرق كبير، يبقى فيه خطأ تسديد (Collimation Error) والجهاز محتاج صيانة أو ضبط داخلي.
Article photos

Leave a Reply